¿Cómo garantizan la precisión los esquemas de control optimizados para hornos de resistencia eléctrica? Mejore la estabilidad del tratamiento térmico.
Actualizado hace 3 meses
Los esquemas de control optimizados mantienen la precisión de la regulación al integrar el filtrado pasa-bajos directamente en el lazo Proporcional-Integral-Derivativo (PID). Esta configuración, a menudo denominada PID-F, permite que el sistema distinga entre la interferencia electromagnética de alta frecuencia y las fluctuaciones térmicas reales. Al ignorar el "ruido", el controlador garantiza que los ajustes de calentamiento solo se realicen en respuesta a cambios reales de temperatura, preservando tanto la precisión como la salud del equipo.
La transición del PID estándar al control optimizado PID-F elimina el "chattering" causado por el ruido de medición, lo que da como resultado un perfil de temperatura más suave y un desgaste mecánico significativamente reducido en los componentes del horno.
La arquitectura de la resiliencia al ruido
El papel del filtro (F) en PID-F
La "F" en PID-F representa un filtro pasa-bajos aplicado a la derivada o a toda la señal de retroalimentación. Este filtro está diseñado para atenuar las señales de alta frecuencia —la firma típica del ruido de medición— mientras permite que los datos térmicos de evolución lenta pasen a través de él.
Al limpiar la señal antes de que llegue a la lógica del controlador, el sistema evita el derivative kick que a menudo se produce cuando el ruido se amplifica. Esto garantiza que la señal de salida permanezca estable incluso en entornos industriales eléctricamente "sucios".
Neutralización de la interferencia electromagnética (EMI)
Los hornos de resistencia eléctrica operan en entornos propensos a la interferencia electromagnética, que se manifiesta como picos aleatorios en las lecturas de temperatura. Los esquemas optimizados están ajustados específicamente para reconocer estos picos como interferencia externa y no como cambios internos del proceso.
Esta distinción es fundamental porque evita que los elementos calefactores reaccionen a fluctuaciones fantasma. El resultado es un estado estacionario estable en el que la temperatura del horno permanece fijada en el punto de consigna.
Optimización mediante ajuste avanzado
Mejora de las funciones objetivo
Durante la fase de diseño, los ingenieros utilizan funciones objetivo mejoradas para ajustar los parámetros PID-F. Estos modelos matemáticos priorizan no solo la velocidad para alcanzar una temperatura, sino también la "suavidad" del esfuerzo de control.
Al ponderar el coste de las fluctuaciones de control frente al error de temperatura, el proceso de optimización identifica el equilibrio ideal para el hardware específico del horno. Esto da lugar a un sistema robusto frente al ruido sin volverse lento.
Distinguir la señal del ruido
El proceso de optimización permite que el controlador defina un límite claro entre la deriva real de la temperatura y el ruido de medición aleatorio. Mediante un ajuste preciso de los parámetros, el controlador aprende la inercia térmica esperada del horno.
Cualquier cambio de señal que ocurra más rápido de lo que el horno es físicamente capaz de calentar o enfriar se marca como ruido. Esta compuerta lógica evita ajustes innecesarios y mantiene un gradiente térmico constante.
Comprender los compromisos
Latencia del filtrado frente a velocidad de respuesta
Añadir un filtro a un lazo de control introduce inherentemente una pequeña cantidad de retardo de fase o demora. Si el filtro es demasiado agresivo, el controlador puede reaccionar con demasiada lentitud ante perturbaciones reales de carga, como abrir la puerta del horno.
Encontrar la zona "justa" requiere una comprensión profunda de la constante de tiempo térmica del horno. El objetivo es maximizar el rechazo del ruido manteniendo suficiente agilidad para gestionar cambios reales del proceso.
Complejidad en el ajuste de parámetros
Los esquemas PID-F son más complejos de ajustar que los lazos PID estándar porque introducen variables adicionales, como la constante de tiempo del filtro. Un ajuste incorrecto puede provocar inestabilidad o una respuesta "sobreamortiguada" que no cumpla los plazos de producción.
Los algoritmos de optimización modernos mitigan esto automatizando la búsqueda de los mejores parámetros. Sin embargo, todavía requieren datos de alta calidad durante la fase inicial de calibración para ser eficaces.
Cómo aplicar esto a su proyecto
Al implementar o actualizar un sistema de control de hornos, la elección del esquema debe alinearse con sus prioridades operativas específicas.
- Si su enfoque principal es la longevidad del hardware: Priorice esquemas PID-F con filtrado agresivo para minimizar la frecuencia de conmutación de contactores o tiristores.
- Si su enfoque principal es la máxima precisión de regulación: Utilice funciones objetivo optimizadas que penalicen cualquier desviación del punto de consigna mientras mantienen un filtro moderado para bloquear la EMI.
- Si su enfoque principal es un alto rendimiento de producción: Asegúrese de que la constante de tiempo del filtro se mantenga en el nivel mínimo necesario para suprimir el ruido, evitando retrasos en el ciclo de calentamiento.
Al filtrar el ruido en su origen y optimizar la respuesta del control, garantiza un horno que es a la vez notablemente preciso y significativamente más duradero.
Tabla resumen:
| Característica | Control PID estándar | Control PID-F optimizado |
|---|---|---|
| Manejo del ruido | Amplifica el ruido de alta frecuencia | Atenúa el ruido mediante un filtro pasa-bajos |
| Estabilidad del proceso | Propenso al "chattering" y a los picos | Perfil de temperatura suave y estable |
| Impacto en el hardware | Alto desgaste mecánico | Desgaste de los elementos significativamente reducido |
| Resiliencia a la EMI | Baja; reacciona a la interferencia | Alta; distingue la señal del ruido |
| Objetivo de ajuste | Velocidad de respuesta rápida | Equilibrio entre velocidad, precisión y longevidad |
Control térmico de precisión para una ciencia de materiales superior
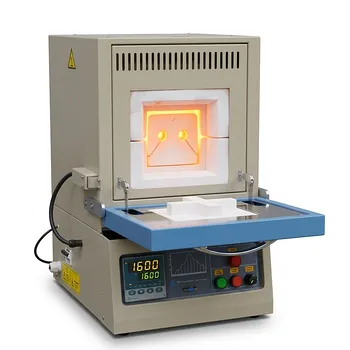
En THERMUNITS, entendemos que incluso pequeñas fluctuaciones de temperatura pueden comprometer procesos delicados de I+D e industriales. Como fabricante líder de equipos de laboratorio de alta temperatura, integramos lógica de control avanzada en cada sistema para garantizar una precisión de regulación sin igual.
Desde hornos mufla, de vacío y de atmósfera hasta sistemas especializados de CVD/PECVD, hornos de fusión por inducción al vacío (VIM) y hornos rotatorios eléctricos, nuestras soluciones están diseñadas para prosperar en entornos industriales complejos. Tanto si necesita un horno tubular estándar como una configuración personalizada de prensa en caliente, nuestros elementos térmicos y esquemas de control optimizados proporcionan la estabilidad que sus materiales merecen.
¿Listo para mejorar sus capacidades de procesamiento térmico?
Contacte hoy con THERMUNITS para consultar con nuestros expertos y encontrar el horno de alta precisión perfecto para sus necesidades de investigación o producción.
Referencias
- Sarah A. Alzakari, Fatma A. Hashim. A new control scheme for temperature adjustment of electric furnaces using a novel modified electric eel foraging optimizer. DOI: 10.3934/math.2024654
Productos mencionados
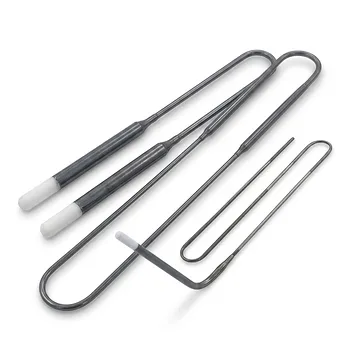
- Elementos Térmicos de Disilicuro de Molibdeno MoSi2 para Hornos Eléctricos, Elementos Calefactores de Alta Resistencia a la Temperatura
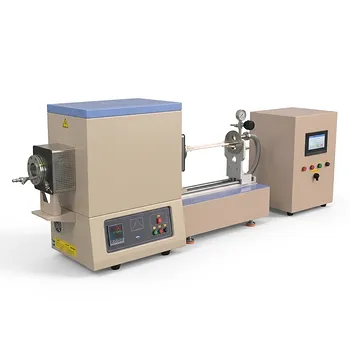
- Horno de sinterización asistida eléctrica horizontal de alta temperatura con fuente de alimentación programable de 3KW para materiales cerámicos avanzados
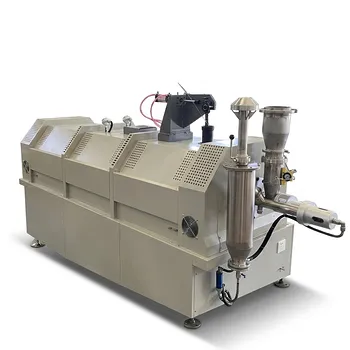
- Horno Rotatorio Eléctrico de Trabajo Continuo Pequeño Horno Rotatorio de Cal Pirólisis Planta
- Horno de mufla vertical compacto de 1250 °C para investigación de materiales en cajas de guantes y muestras sensibles al aire
- Mufla de calentamiento por cinco lados con cámara de fibra de alúmina de alta pureza de 27L, sistema de procesamiento térmico de alta temperatura de 1200°C para sinterización, recocido e investigación de materiales
La gente también pregunta
- ¿Qué papel desempeñan los elementos calefactores de MoSi2 en la fundición a alta temperatura? Precisión para la investigación de ferroníquel y escoria
- ¿Por qué es crítica la selección de elementos térmicos de alto rendimiento para las pruebas a alta temperatura? Garantice la integridad de los datos.
- ¿Cómo se comparan los elementos térmicos eléctricos con los sistemas de calefacción basados en combustión? Maximice la eficiencia energética de su laboratorio
- ¿Qué papel desempeñan los termopares en los sistemas de circuito cerrado de hornos? Retroalimentación esencial para la precisión
- ¿Cómo responden los actuadores y calentadores en un horno de resistencia eléctrica a las órdenes de control? Optimización de la precisión térmica

Equipo técnico · ThermUnits
Last updated on Jun 02, 2026
Productos relacionados
Elementos Térmicos de Disilicuro de Molibdeno MoSi2 para Hornos Eléctricos, Elementos Calefactores de Alta Resistencia a la Temperatura
Horno de sinterización asistida eléctrica horizontal de alta temperatura con fuente de alimentación programable de 3KW para materiales cerámicos avanzados
Horno Rotatorio Eléctrico de Trabajo Continuo Pequeño Horno Rotatorio de Cal Pirólisis Planta
Horno de mufla vertical compacto de 1250 °C para investigación de materiales en cajas de guantes y muestras sensibles al aire
Mufla de calentamiento por cinco lados con cámara de fibra de alúmina de alta pureza de 27L, sistema de procesamiento térmico de alta temperatura de 1200°C para sinterización, recocido e investigación de materiales
Mufla de sobremesa de 1800°C y 18 litros con elementos calefactores Kanthal Super 1900 para sinterización cerámica de alta pureza e investigación de materiales
Mini horno de inducción de alta temperatura 1600 °C Sistema de fusión de materiales de laboratorio
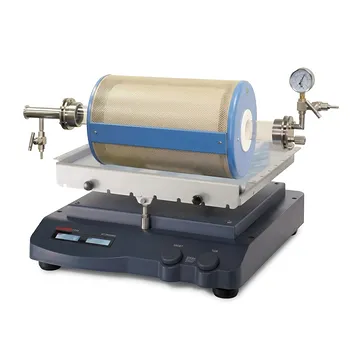
Horno tubular basculante de alta temperatura con tubo de cuarzo y brida de vacío para síntesis de materiales
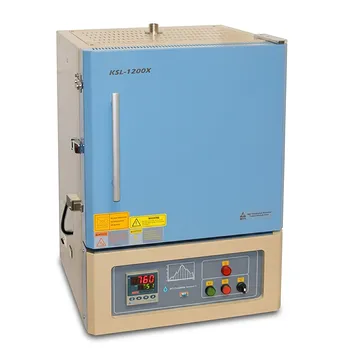
Horno de Mufla de Alta Temperatura 1200°C, Volumen 27L, Cámara 12x12x12 con Controlador PID Programable para Ciencia de Materiales de Laboratorio
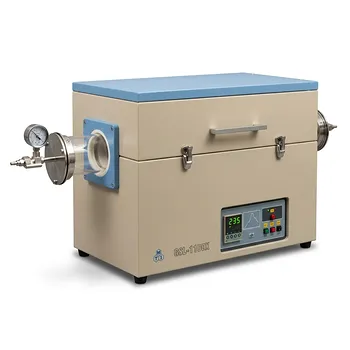
Horno de tubo de zona única, tubo de cuarzo de 5 pulgadas, zona de calentamiento de 36 pulgadas, bridas de vacío
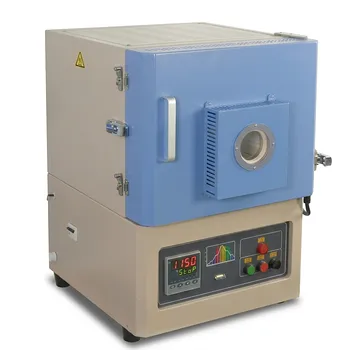
Horno de mufla de sobremesa para alta temperatura con ventana de observación de cuarzo para termografía y análisis de materiales
Mufla compacta de 1000°C con controlador programable y puerto superior de 2 pulgadas para investigación de materiales en vacío y atmósfera
Horno de mufla con atmósfera controlada, temperatura máxima de 1700 °C, horno de caja de alta capacidad de 80 L para vacío y gas inerte
Horno de Mufla de 1200°C con Calentamiento en Cinco Lados y Puerta Corrediza, Volumen de 125L, Sistema de Tratamiento Térmico a Alta Temperatura para Sinterización y Recocido a Gran Escala
Horno tubular vertical de cuarzo de 5 pulgadas y 1200°C con bridas de vacío de acero inoxidable
Horno vertical de laboratorio de 1100°C para reactores tubulares DIY con controlador de temperatura PID
Horno de Caja Industrial Grande 1700°C Sistema de Sinterización Mufla Alta Temperatura 216L
Horno CSS de dos zonas para procesamiento térmico rápido y recubrimiento de película delgada, 3 pulgadas de diámetro, 650 °C
Horno de mufla de atmósfera de hidrógeno a alta temperatura, máx. 1650 °C, sistema de síntesis de materiales en entorno reductor, cámara de 8x8x8